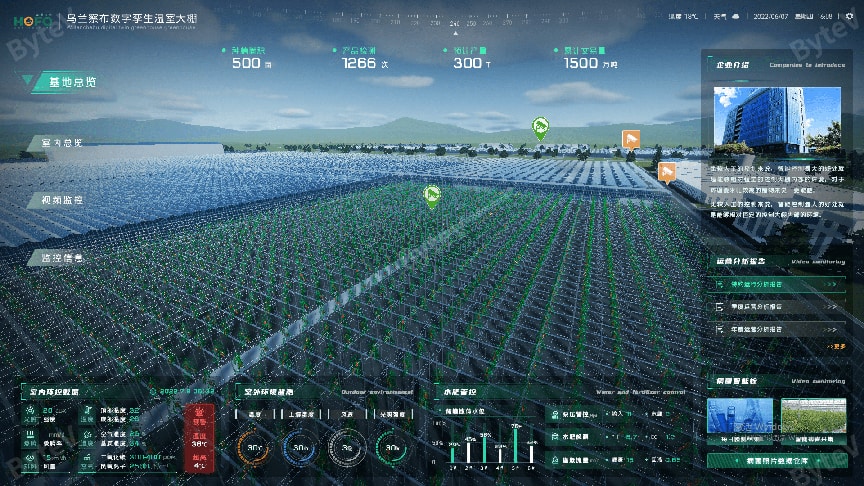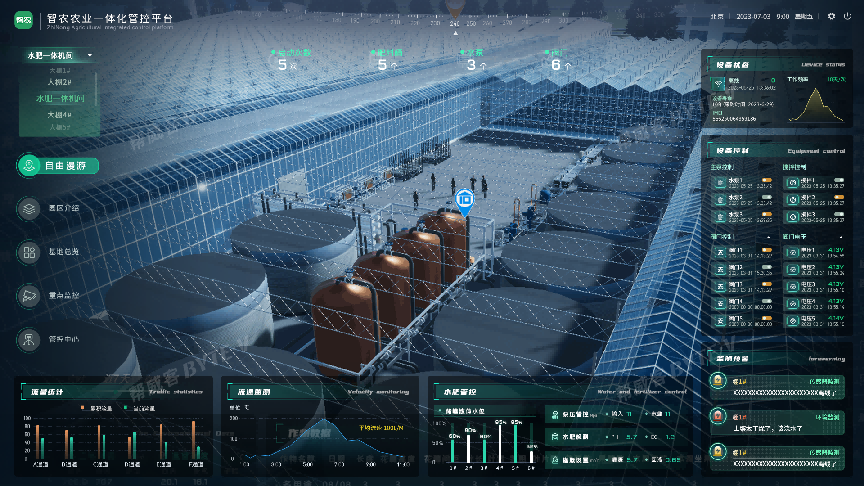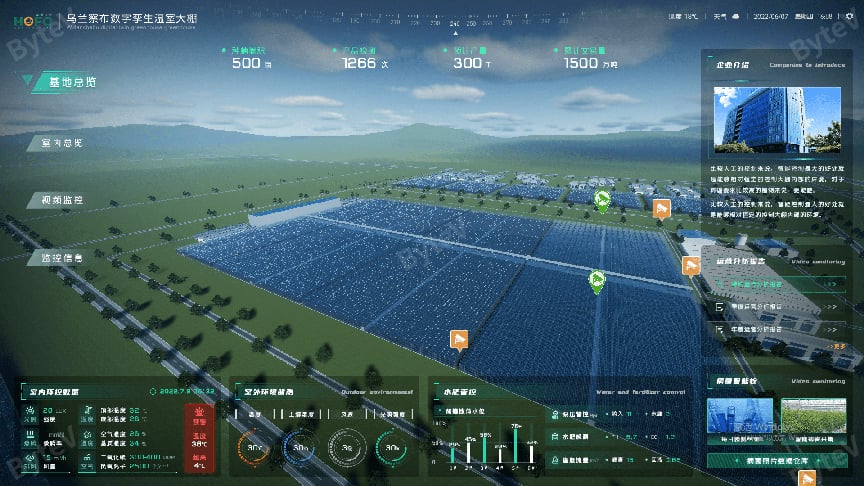
设施农业数字孪生园区三维总览
2026年度教育部“人工智能+”虚拟仿真实验教学项目 申报方向 · 未来制造

农业数字孪生工厂
综合实践平台

把真实设施农业数字孪生工厂“搬”进课堂——以宏福现代农业产业园等基地的智农数字孪生平台与森农F10具身智能农业机器人为产业原型,贯通“感知—建模—调控—调度—优化”全链条,支撑大模型智能体导学与具身智能机器人作业实训。

牵头单位:中国农业大学 共建企业:北京森起科技有限公司 · Sencree 对接“实验空间”ilab-x
中国农业大学
×
北京森起科技 Sencree
校企联合建设
6
大实验模块
22
个交互步骤
16学时
课内集中实训
1001人
已开课服务学生
向下滚动
项目背景 · BACKGROUND

把真实数字孪生工厂“搬”进课堂,
破解农业工程实训的现实难题

农业是国民经济的基础,发展智慧农业、建设农业强国是国家重大战略。设施农业数字孪生工厂通过对温室环境、作物生长、智能装备与作业机器人的全面感知、精准映射、仿真推演与智能决策,实现果蔬生产全周期的无人化、精准化管理,已成为“未来制造”与智慧农业融合发展的重要方向。

行业急需大批既掌握数据科学与人工智能技术、又懂农业生产场景的复合型人才。本实验依托中国农业大学 3 个专业(方向)、嵌入 7 门课程,与北京森起科技有限公司共建,以企业在宏福现代农业产业园等基地落地运行的智农数字孪生平台、森农F10 具身智能农业机器人及系列智能装备为真实产业原型,遵循 OBE 成果导向与 CDIO 工程教育模式,让学生在可反复试错的虚拟工厂中完成大型综合训练。

有效破解“进不去、看不见、动不了、成本高、不可逆”的教学难题。

01
受农时与气候制约作物生长具有季节性、周期性和连续性,环境调控与机器人作业实验受农时、场地、气候制约,难以在教学时段内反复开展。
02
高成本、高消耗智能温室、农业机器人、多光谱遥感与数字孪生平台建设成本高、耗材多、维护贵,实体设备台套数有限,难以满足大班教学与反复试错。
03
操作不可逆AI 模型训练、多机协同调度、农场运营优化一旦作用于真实生产对象即具有不可逆性,失误可能造成作物损失与设备损坏。
04
缺乏大型综合训练现有实验多为单点验证,缺乏贯通“感知—建模—调控—调度—优化”全链条的大型综合训练。
实验模块 · MODULES

六大模块贯通农业智能生产全链条

覆盖“感知—建模—调控—调度—优化”,由数字孪生工厂认知起步,逐级走向 AI 建模、具身智能机器人作业与多机协同运营优化。点击任意模块查看实训步骤与关键技术。

步骤 1–4
数字孪生工厂认知
Digital Twin Cognition

在 1:1 孪生园区自由漫游,认知温室、感知装备与森农F10 机器人的结构原理,完成拆装与参数匹配。

3DGIS自由漫游装备拆装
查看实训步骤
步骤 5–7
多源农情感知
Multi-source Sensing

搭建温室与地形三维模型,布设传感器组建物联网络,配置长势监测站与无人机航线采集多光谱影像。

物联网多光谱遥感三维建模
查看实训步骤
步骤 8–11
AI 建模
AI Modeling

对数据清洗、标注、增广并划分数据集,选择网络与作物生长模型完成训练,用准确率、R²、RMSE 验证迭代。

CNN 目标检测数据集构建模型训练
查看实训步骤
步骤 12–14
智能调控
Intelligent Control

设置环境阈值与联动规则,配置营养液配方与灌溉策略,AI 诊断病虫害并生成、比选绿色防控处方。

水肥一体化环境调控植物医院
查看实训步骤
步骤 15–18
具身智能机器人作业
Embodied Robot Operation

识别定位成熟果实、解算采摘点,完成 SLAM 与轨迹规划,仿真采摘、授粉、搬运、分拣、套袋等动作。

森农F10SLAM 导航力控作业
查看实训步骤
步骤 19–22
多机协同调度与运营优化
Multi-robot & Operations

处置突发工况,运行 AI 估产与多方案投入产出、减碳分析,形成最优方案并完成报告答辩与互评。

多机调度AI 估产减碳分析
查看实训步骤
教学流程 · PROCESS

三级递进 · 22 个交互步骤,16 学时做中学

按 CDIO 工程教育模式与布鲁姆认知规律构建“基础认知—实操训练—综合创新”路径,线上线下混合,课前导学、课中实训、课后答辩闭环。

PHASE 014 学时
基础认知
交互步骤 1–4 · 对应布鲁姆“认知 / 领会”
数字孪生工厂自由漫游,认知温室、感知装备与具身智能机器人的结构与原理。
PHASE 028 学时
实操训练
交互步骤 5–18 · 对应布鲁姆“应用 / 分析”
依次完成数据采集、数据集构建、AI 模型训练、环境水肥调控、机器人作业与多机调度专项任务。
PHASE 034 学时
综合创新
交互步骤 19–22 · 对应布鲁姆“评价 / 创造”
以岗位角色分组,围绕真实生产任务完成方案设计、仿真验证、迭代优化与路演答辩。
步骤 1–4基础认知
1登录平台并完成身份核验,进入实验主界面
2完成预习测验,系统生成预习达成度报告
3进入数字孪生园区自由漫游,按导览认知各功能区
4在装备库查看温室装备、传感器与机器人,完成拆装与参数匹配
步骤 5–7感知建模
5进入建模模块,导入或搭建温室与地形模型、布设装备
6选择并拖拽各类传感器组建物联网络,调通数据通道
7配置长势监测站与无人机航线,采集多光谱和可见光影像
步骤 8–11AI 建模
8对采集数据进行清洗、标注和增广,并划分数据集
9选择网络与作物生长模型,配置特征与结构
10设置批量、算力与超参数启动训练(加速推演压缩等待)
11用测试集计算准确率、混淆矩阵、R²、RMSE 并迭代优化
步骤 12–14智能调控
12按作物生育期设置环境阈值与联动规则,在不同气候模式下验证
13配置营养液配方与灌溉策略,观察水肥仿真与资源消耗
14上传虫情图像,AI 诊断病虫害并生成、比选绿色防控处方
步骤 15–18具身智能机器人作业
15标定相机并识别定位成熟果实,解算采摘点
16完成 SLAM 建图、路径与机械臂轨迹规划,仿真采摘、授粉、搬运、分拣、套袋
17用 API 与无代码示教编排任务流程
18面向 20–30 个大棚开展多机分配、避让与充电调度
步骤 19–22综合运营
19触发并处置极端天气、病虫害、设备故障等突发工况
20运行 AI 估产,优化茬口与投入品方案
21进行多方案投入产出与减碳分析并形成最优方案
22查看自动生成的实验报告与评分明细,提交报告并完成路演答辩与互评
真实场景 · REAL SCENES

1:1 还原设施农业生产现场

实验场景、数据、装备与业务流程均来自企业真实项目——宏福现代农业产业园等基地的智农数字孪生平台、森农F10 具身智能农业机器人及 7 类智能农业装备,数据经脱敏处理,真正实现“上学即上岗、实训即实战”。点击图片查看大图。

具身智能核心装备 · EMBODIED HARDWARE

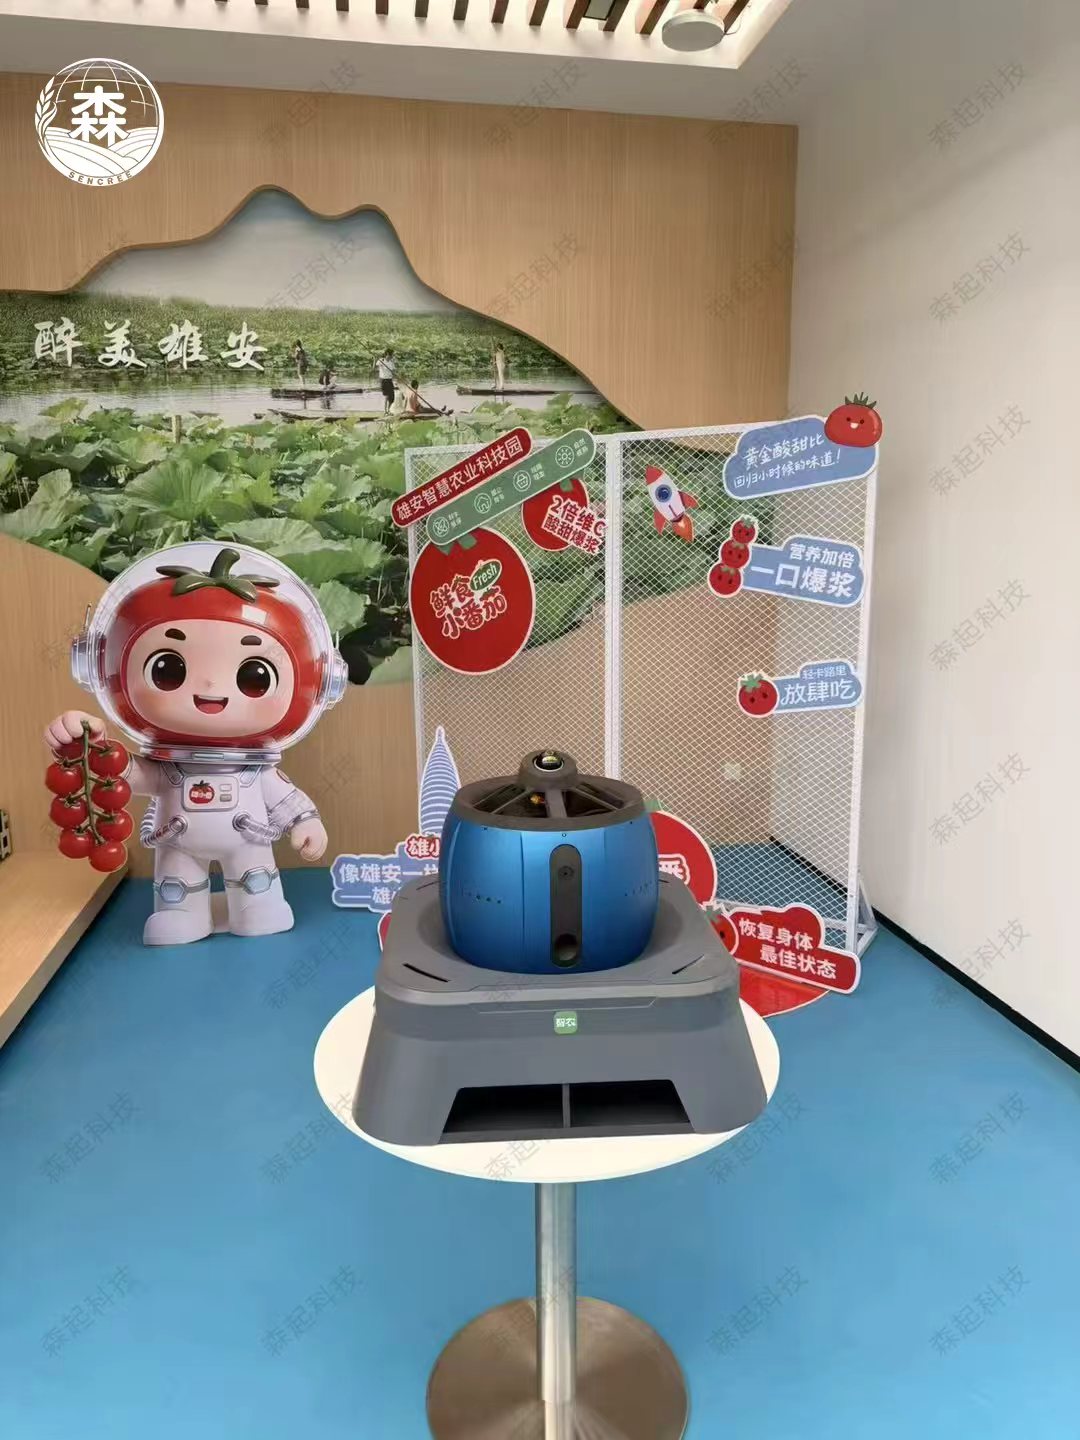
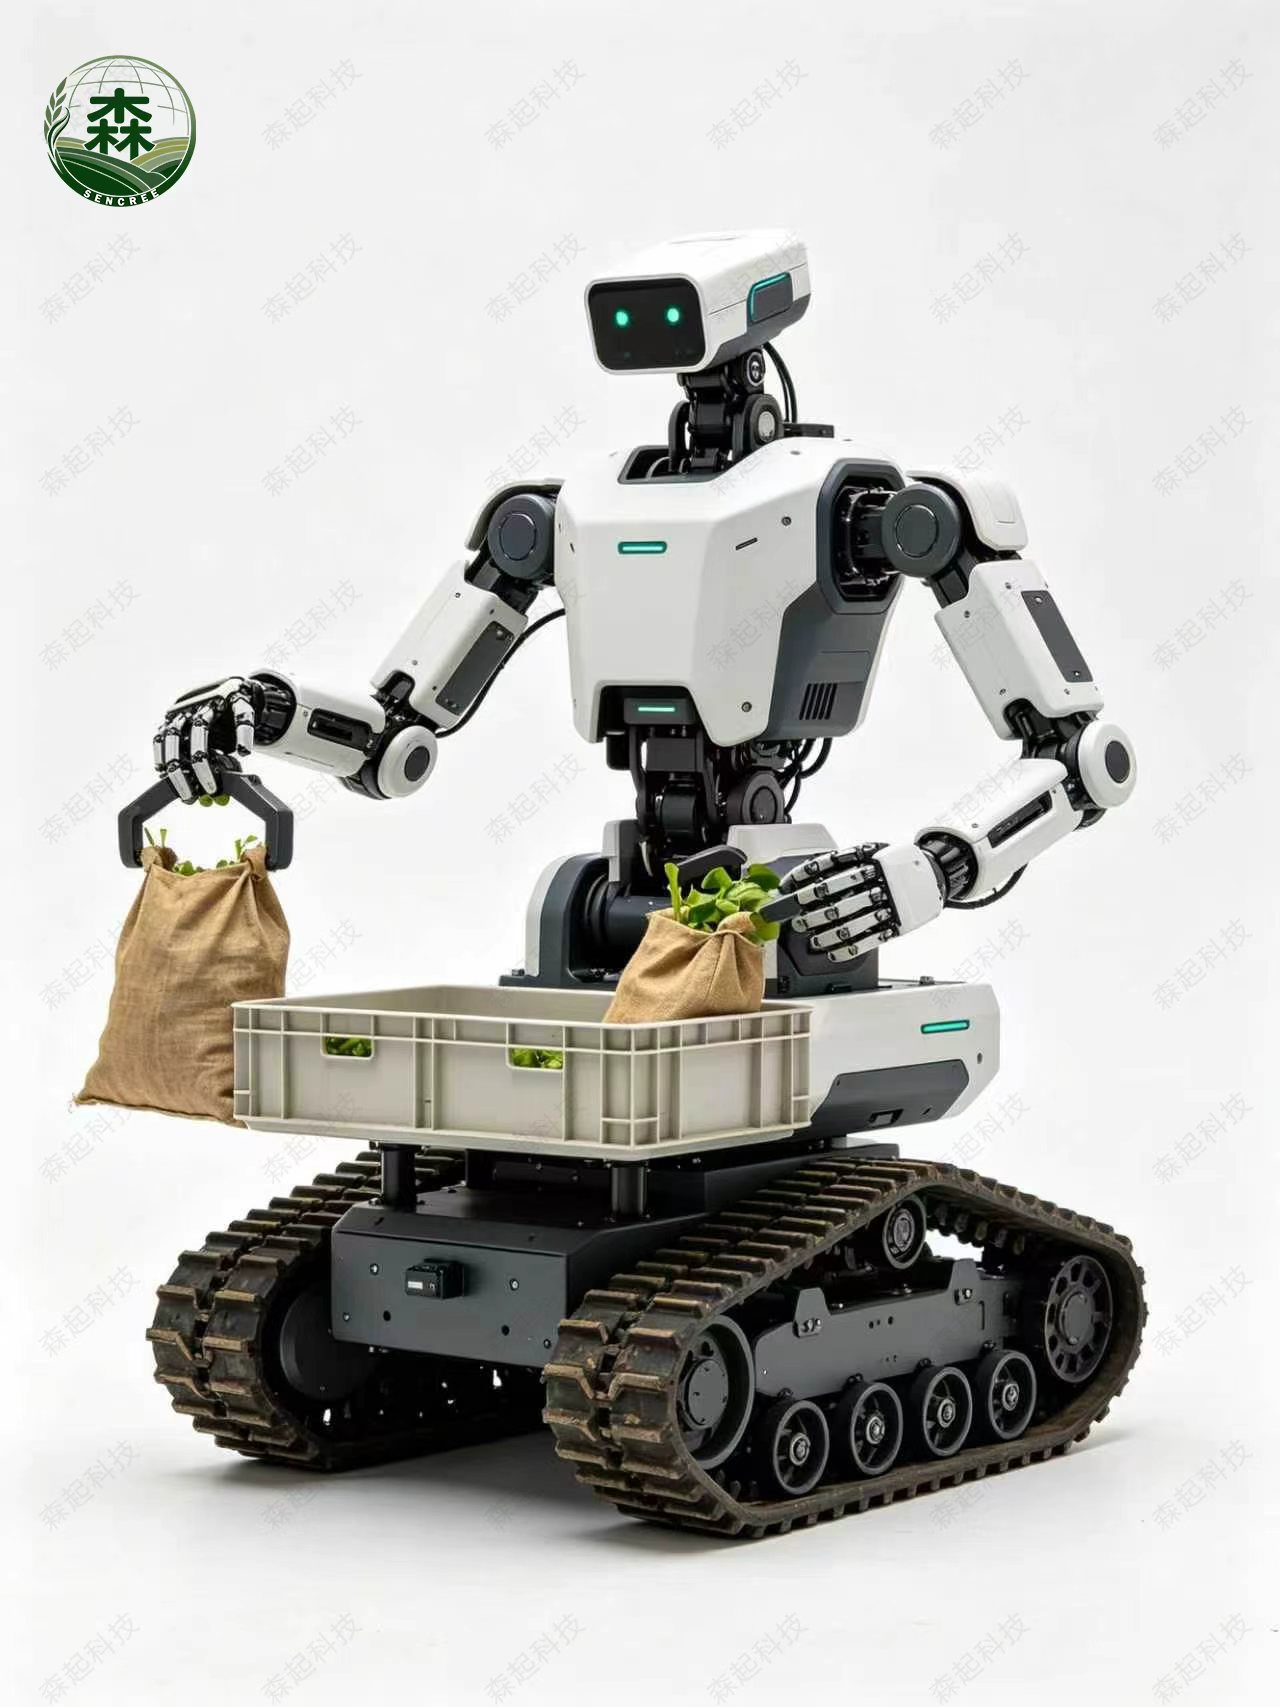
森农F10 · 小森机器人农民

平台 1:1 还原企业真实装备——森农F10 具身智能农业机器人,让学生在零风险、可重复的数字孪生环境中完成具身智能机器人的部署、调试与运维。

森农F10 小森机器人农民 双臂履带具身智能农业机器人
森农F10 · 小森机器人农民具身智能农业机器人 · 北京森起科技 Sencree
双臂履带人形构型 · 云端强大脑 + 边缘强小脑,云边端协同
以宏福现代农业产业园等基地真实运行的森农F10 为产业原型,采用双臂履带人形构型与全关节力控,融合多模态视觉感知与 SLAM 建图;在仿真环境中可完成采摘、授粉、搬运、转场、浸果、巡检、分拣、套袋等作业,并支持 API 与无代码示教编排、面向 20–30 个大棚的多机协同调度。
双臂 · 7 自由度 全关节力控 多模态视觉融合 SLAM 灵巧手 履带底盘 · 地形适应 目标识别 ≥ 90% 轨迹误差 ≤ 5cm 多机协同调度
可仿真作业任务
采摘授粉搬运转场浸果巡检分拣套袋无代码示教多机调度
技术架构 · ARCHITECTURE

“云—边—端”三层架构 · 六层智能底座

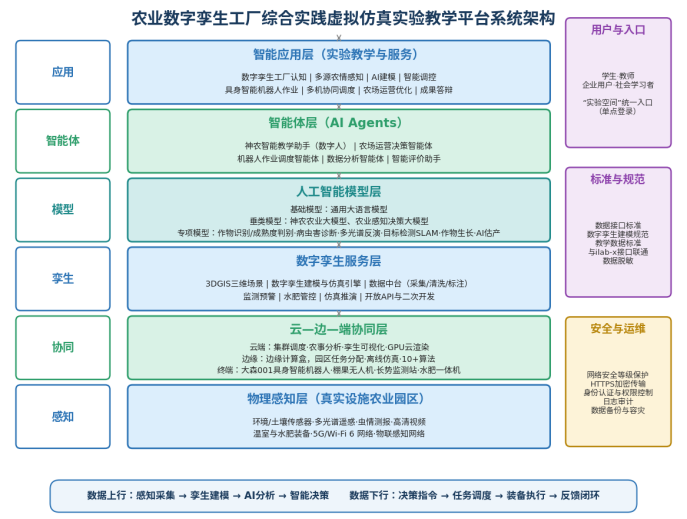
采用 B/S 模式与云渲染,自下而上由物理感知层、云边端协同层、数字孪生服务层、人工智能模型层、智能体层与智能应用层构成,并通过标准接口与“实验空间”(ilab-x)联通。

农业数字孪生工厂综合实践平台系统架构图
图:农业数字孪生工厂综合实践平台系统架构(数据上行:感知采集→孪生建模→AI分析→智能决策;数据下行:决策指令→任务调度→装备执行→反馈闭环)
云端 · 全局大脑
承载集群调度、农事分析与数字孪生可视化,GPU 云渲染支撑高保真三维场景,100 人以上并发页面响应不超过 2 秒。
边缘 · 园区调度
边缘计算盒负责园区任务分配、仿真推演与离线分析,支持脱离网络的本地调度与应急处置。
终端 · 毫秒级执行
对接森农F10 具身智能机器人、棚果无人机、长势监测站等智能终端,关键操作延迟低于 1 秒。
WebGL / Three.js3DGIS 数字孪生Blender 三维建模 Python 模型训练MySQL / Redis / MongoDBNginx 负载均衡 Docker / KubernetesGPU NVIDIA A10HTML5 免插件 支持 100+ 并发带宽 ≥ 20Mbps
人工智能内核 · AI ENGINE

“基础模型 + 垂类模型 + 专项模型 + 智能体”
实现AI 导学 · 辅训 · 促评

神农农业大模型数字人全程自然语言导学、无代码示教与实时纠错,系统自动生成能力画像与实验报告,并对综合方案进行答辩式追问。

模型层 · Models

通用基础模型 + 农业垂直大模型 + 六类专项模型
基础模型
通用大语言模型(国产开源),提供自然语言理解、知识问答与推理能力,支撑 AI 实验助教对话与答疑。
垂类模型
神农农业大模型(中国农业大学自主研发,已迭代至 3.0 并配套智能体平台);农业感知决策大模型(北京森起科技基于多年高标准农田标注数据训练)。
专项模型
① 作物识别与成熟度判别 ② 病虫害智能诊断 ③ 多光谱遥感反演(NDVI 等) ④ 目标检测与 SLAM 导航 ⑤ 作物生长预测 ⑥ AI 精准估产。

智能体 · AI Agents

五类智能体协同覆盖教、练、评、管全流程
神农智能教学助手(数字人)自然语言导学、原理讲解、操作提示与无代码示教引导
农场运营决策智能体AI 估产、生产方案优化、投入产出与减碳分析
机器人作业调度智能体多机任务分配、路径冲突避让与充电调度
数据分析智能体多源数据处理、长势分析、处方生成与可视化报表
智能评价助手过程评分、错题分析、能力画像、报告生成与答辩追问
教学成效 · OUTCOMES

2024 年 9 月上线,已开展三个教学期次

覆盖 3 个专业(方向)、嵌入 7 门课程,每学年一轮、约 350 人;全过程留痕、客观可溯,并随“实验空间”面向合作院校、农业企业与新型职业农民开放。

1001人
本校已服务学生(320 / 346 / 335)
7门
嵌入课程
3个
覆盖专业(方向)
30所
五年规划推广院校
三维考核 · 过程性 70% + 终结性 30%
系统自动记录操作路径、参数设置、用时与结果,按赋分模型客观评分,结合自评、互评与教师评价形成能力画像
预习测验 · 过程性
5 分
22 个交互步骤操作 · 过程性
55 分
课堂互动与协作 · 过程性
10 分
实验报告与数据分析 · 终结性
15 分
项目答辩与教师评价 · 终结性
15 分
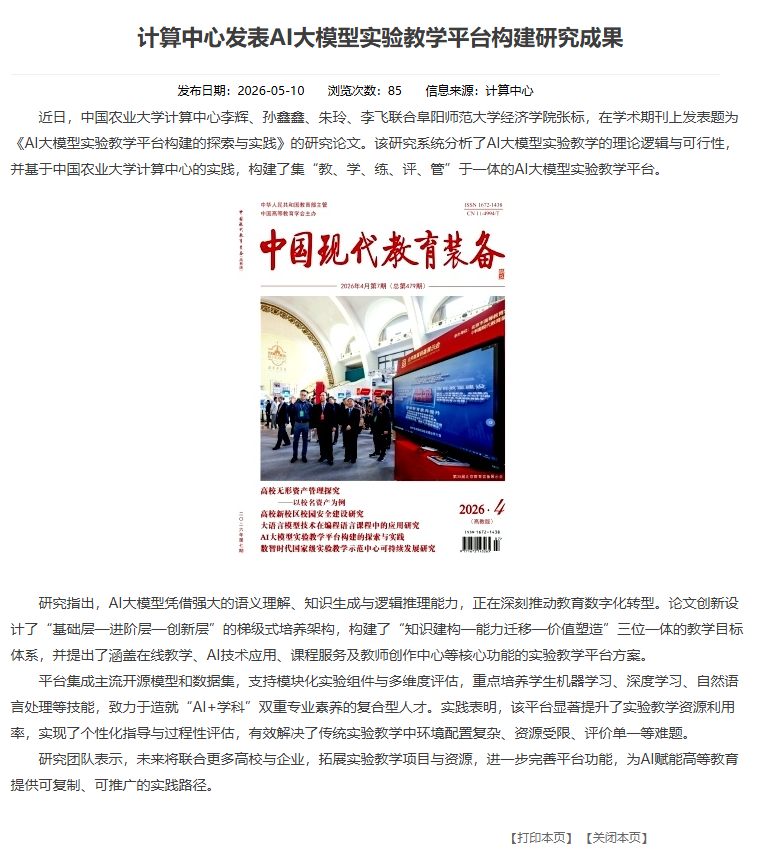
中国农业大学计算中心发表AI大模型实验教学平台研究成果
教学成果 · 教研论文
《AI大模型实验教学平台构建的探索与实践》
中国农业大学计算中心团队在学术期刊发表研究成果(刊载于《中国现代教育装备》),系统分析 AI 大模型实验教学的理论逻辑与可行性,构建“教、学、练、评、管”一体的 AI 大模型实验教学平台,为本实验提供成熟方法论与平台基础。
在线支持与服务 · SUPPORT

学习 + 考核双模式在线环境

提供预习测验、智能问答、过程记录、自动评分、报告生成与成绩发布全流程在线功能;配备 7×24 小时智能客服与在线工单,每年随企业技术迭代更新不少于 1 次。

教学指导资源
  • 教学指导书
  • 教学视频
  • 电子教材
  • 课程教案
  • 课件(演示文稿)
实验指导资源
  • 实验指导书
  • 操作视频
  • 知识点课件库
  • 习题库
  • 测试卷与考试系统
在线支持服务
  • 热线电话与即时通讯工具
  • 支持与服务群
  • 7×24 小时智能客服
  • 一般问题 2 小时响应 / 24 小时解决
并发能力支持不少于 100 人同时在线,云资源弹性扩容;接近上限自动启动在线排队提示。
网络带宽用户端接入带宽不低于 20Mbps、推荐 50Mbps,提供在线带宽测试服务。
终端兼容Windows 10/11、统信 UOS、银河麒麟 V10、macOS;支持 Android / iOS 平板与手机。
浏览器 / 插件Chrome / 360 / 火狐 / Edge,基于 HTML5·WebGL 免插件,支持云渲染,低配终端亦流畅。
产教融合 · CO-BUILD

校企共建 · 企业出题、协同答题

中国农业大学
×
北京森起科技 Sencree
牵头单位 · 中国农业大学 实验负责人:李辉(高级实验师 / 主任);团队成员:孙鑫鑫、朱玲、李飞。总体负责实验教学目标、知识体系与“感知—建模—调控—调度—优化”实验架构设计,承担教学脚本、资源建设、教学组织实施与综合实践指导。
共建企业 · 北京森起科技有限公司(Sencree) 产业技术专家:杜占鹏(技术总监 / 高级工程师)。提供宏福现代农业产业园等基地的真实生产场景、森农F10 具身智能农业机器人、智农数字孪生平台与产业数据,参与产业任务模块与数据接口共同设计,提供开放 API 支持二次开发,校企共有知识产权。
申报方向
未来制造 · 数字孪生工厂仿真
专业类代码
0809
实验类型
综合设计型 · 课程实验
社会开放时间
2026 年 11 月 23 日